


بیشتر سامانههای هوش مصنوعی رباتیک به یک وابستگی دردسرساز دچارند؛ با تغییر خود ربات، بخش قابلتوجهی از هوشی که آن را کنترل میکند نیز ممکن است نیاز به تغییر داشته باشد.
شرکت Feagine Robotics رویکرد متفاوتی را دنبال میکند. این شرکت مدل پایه Fi0 را معرفی کرده که برای حفظ دانش مربوط به انجام وظایف، میان رباتهایی با ساختارهای فیزیکی متفاوت طراحی شده است.
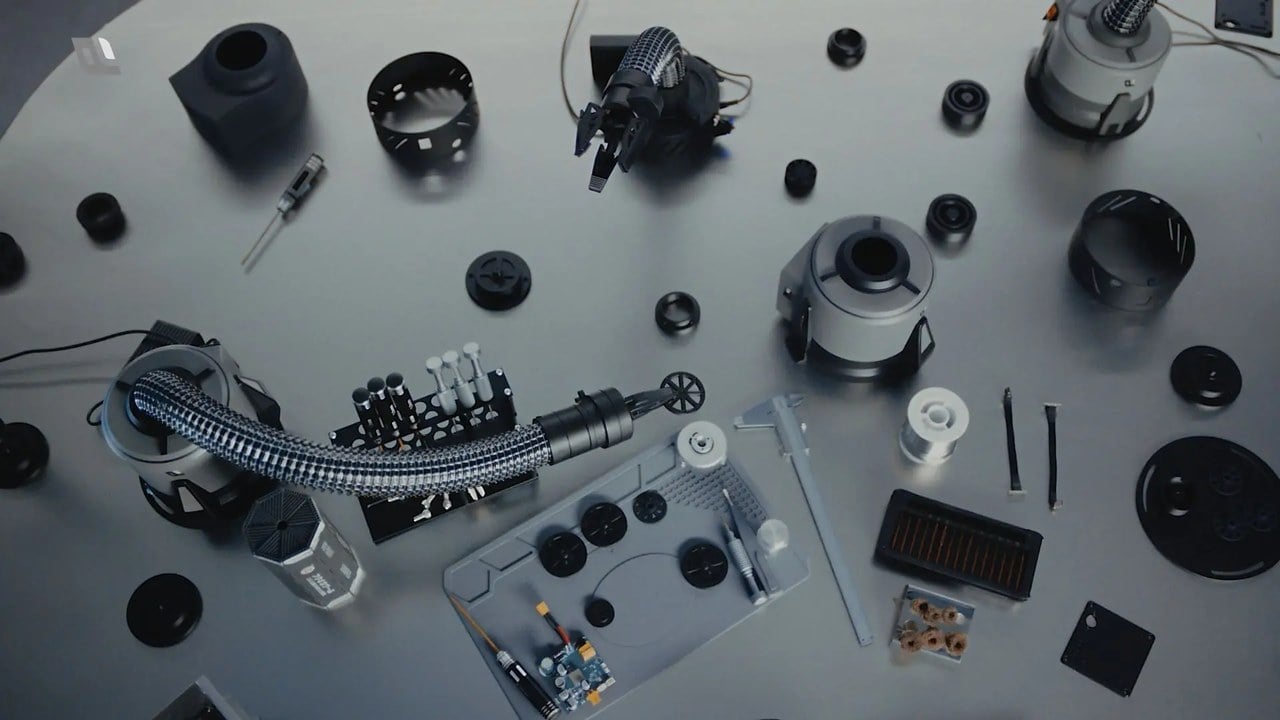
همزمان با معرفی Fi0، شرکت سه بازوی نرم و تاندونمحور با نامهای A01، A02 و A03 را نیز ارائه کرده است. این بازوها از نظر طول، تعداد بخشها و درجات آزادی با یکدیگر تفاوت دارند و برای آزمایش قابلیت یادگیری میان بدنهای مختلف مورد استفاده قرار میگیرند.
این مسئله با گسترش رباتیک فراتر از بازوهای صنعتی استاندارد اهمیت بیشتری پیدا کرده. پژوهشهای مربوط به یادگیری میان بدنهای متفاوت نشان میدهند که قرار دادن مدلهای هوش مصنوعی در معرض رباتهایی با ساختارهای گوناگون میتواند توانایی آنها را برای کار با ماشینهای ناآشنا افزایش دهد.
بدن ربات بخشی از چالش است
ساختار فیزیکی یک ربات مشخص میکند که چه کارهایی از آن برمیآید. برای نمونه، بازویی با دو بخش محدوده دسترسی متفاوتی نسبت به یک بازوی سهبخشی دارد. یک بازوی بلندتر نیز میتواند از زاویهای به یک شیء نزدیک شود که برای نمونه کوتاهتر امکانپذیر نیست.
بازوهای نرم و انعطافپذیر پیچیدگی بیشتری ایجاد میکنند، زیرا شکل آنها هنگام کار دائماً تغییر میکند. سه بازوی Feagine برای بررسی منظم همین تفاوتها طراحی شدهاند. A01 دارای یک بخش انعطافپذیر و دو درجه آزادی است، ۷۵۰ گرم وزن دارد و میتواند محمولهای ۲۰۰ گرمی را جابهجا کند.
مدل A02 به دو بخش مجهز شده و چهار درجه آزادی دارد و توان حمل بار ۴۰۰ گرمی را ارائه میدهد. A03 نیز سه بخش دارد، از ۶+۱ درجه آزادی برخوردار است، طول بازوی آن به ۵۰ سانتیمتر میرسد و ظرفیت حمل آن ۶۰۰ گرم است.
Fi0 به جای اینکه هر ربات را یک ماشین کاملاً مستقل در نظر بگیرد، ساختار فیزیکی و وضعیت لحظهای آن را نیز به عنوان بخشی از اطلاعات مورد استفاده برای تولید فرمانهای حرکتی در نظر میگیرد. ایده اصلی هوش میانبدنی همین است؛ وظیفه میتواند ثابت بماند، حتی اگر روش انجام آن با توجه به ساختار فیزیکی ربات تغییر کند.
Feagine امیدوار است Fi0 بتواند میزان آموزش مجدد موردنیاز رباتها هنگام مواجهه با وظایف ناآشنا را نیز کاهش دهد. طبق توضیح شرکت، اگر Fi0 با کاری روبهرو شود که پیشتر توانایی انجام آن را نداشته، انسان میتواند تنها یک نمونه از انجام آن کار را به ربات نشان بدهد.
مدل، این نمایش را هنگام اجرای وظیفه به عنوان زمینه در نظر میگیرد و برای یادگیری آن الزاماً به چرخه آموزشی جدید و تغییر پارامترهای خود نیاز ندارد. برای مثال، انسان میتواند نحوه انتقال یک شیء از نقطهای به نقطه دیگر را نمایش دهد. آنچه برای مدل اهمیت دارد الزاماً مسیر دقیق حرکت دست انسان نیست؛ بلکه تلاش میکند اشیا، ترتیب مراحل، نقاط مهم تماس و وضعیت نهایی موردنظر را شناسایی نماید.
پس از آن، ربات باید راهی پیدا کند که همان هدف را با استفاده از ساختار فیزیکی خودش محقق کند. این رویکرد با مسیر گستردهتری در تحقیقات رباتیک همسو است؛ مسیری که در آن مدلهای پایه تلاش میکنند دانش را میان بدنهای مختلف رباتها منتقل کنند، نه اینکه برای هر ماشین یک سیاست حرکتی کاملاً جداگانه ایجاد شود.
چرا رباتهای نرم آزمایش جالبی هستند؟
Feagine عمداً از بازوهای نرم و تاندونمحور برای بررسی این ایده استفاده کرده است. بازوهای رباتیک سنتی از نظر مکانیکی نسبتاً سادهتر توصیف میشوند، زیرا مفاصل آنها موقعیت و محدوده حرکتی مشخصی دارند.
در مقابل، یک بازوی نرم میتواند به شکل پیوسته خم شود، فرم خود را تغییر دهد و در تعامل با محیط اطراف رفتار انعطافپذیری داشته باشد. بنابراین ساختار فیزیکی ربات به بخشی از مسئلهای تبدیل میشود که هوش مصنوعی باید آن را درک کند.
معماری Fi0 نیز اطلاعات مربوط به شکل و ساختار ربات، سامانههای حسگر، مکانیزمهای حرکتی و وضعیت فعلی آن را در نظر میگیرد. Feagine این نوع نمایش را Embodiment Graph مینامد. مدل همچنین بخشهایی دارد که برای درک محیط فیزیکی، تفسیر نمایشهای انسانی و پیشبینی پیامد احتمالی اقدامات مختلف طراحی شدهاند.
این شرکت ترکیب مذکور را نوعی هوش تجسمیافته نرم توصیف میکند. اهمیت گستردهتر این فناوری در این است که آینده رباتیک الزاماً به یک ماشین واحد و همهکاره ختم نمیشود. محیطهای مختلف ممکن است به بدنهای کاملاً متفاوتی نیاز داشته باشند؛ از بازوهای سخت و دقیق برای تولید صنعتی گرفته تا بازوهای نرم برای تعاملات حساس، ماشینهای مخصوص فضاهای تنگ و سامانههای ویژه برای محیطهای خطرناک.
اگر لایه هوش بتواند میان چنین ماشینهایی جابهجا شود، دیگر لازم نیست سختافزار به تنهایی وظیفه ایجاد قابلیتهای عمومی را بر دوش بکشد.
مسیری متفاوت از رباتهای انساننما
رباتهای انساننما به دلیل طراحی محیطهای انسانی بر اساس ابعاد و تواناییهای انسان، توجه زیادی را به خود جلب کردهاند. با این حال، دستیابی به هوش عمومی لزوماً به معنای استفاده از یک بدن انساننما نیست.
رویکرد Feagine این فرض را از زاویه دیگری بررسی میکند. به جای اینکه بپرسد چه بدن واحدی میتواند همه کارها را انجام دهد، این پرسش را مطرح میکند که آیا یک هوش مشترک میتواند مجموعهای از بدنهای تخصصی و متفاوت را کنترل کند یا نه.
Fi0 هنوز در مراحل ابتدایی توسعه قرار دارد و ادعاهای مطرحشده درباره آن باید در آینده روی سختافزارهای متنوعتر، وظایف گستردهتر و محیطهای واقعی گوناگون آزمایش شوند.
با این حال، این فناوری به یکی از مشکلات واقعی هوش مصنوعی تجسمیافته پاسخ میدهد؛ اینکه دانشی که یک ربات به دست آورده، با تغییر سختافزار به یکباره بیاستفاده نشود.
اگر این مشکل حل شود، آینده رباتیک شاید به ساخت یک ربات جهانی و همهکاره محدود نباشد. در عوض، ممکن است شاهد شکلگیری خانوادهای از ماشینهای تخصصی باشیم که همگی از یک لایه هوش مشترک و روزبهروز توانمندتر استفاده میکنند.




نظرات کاربران