


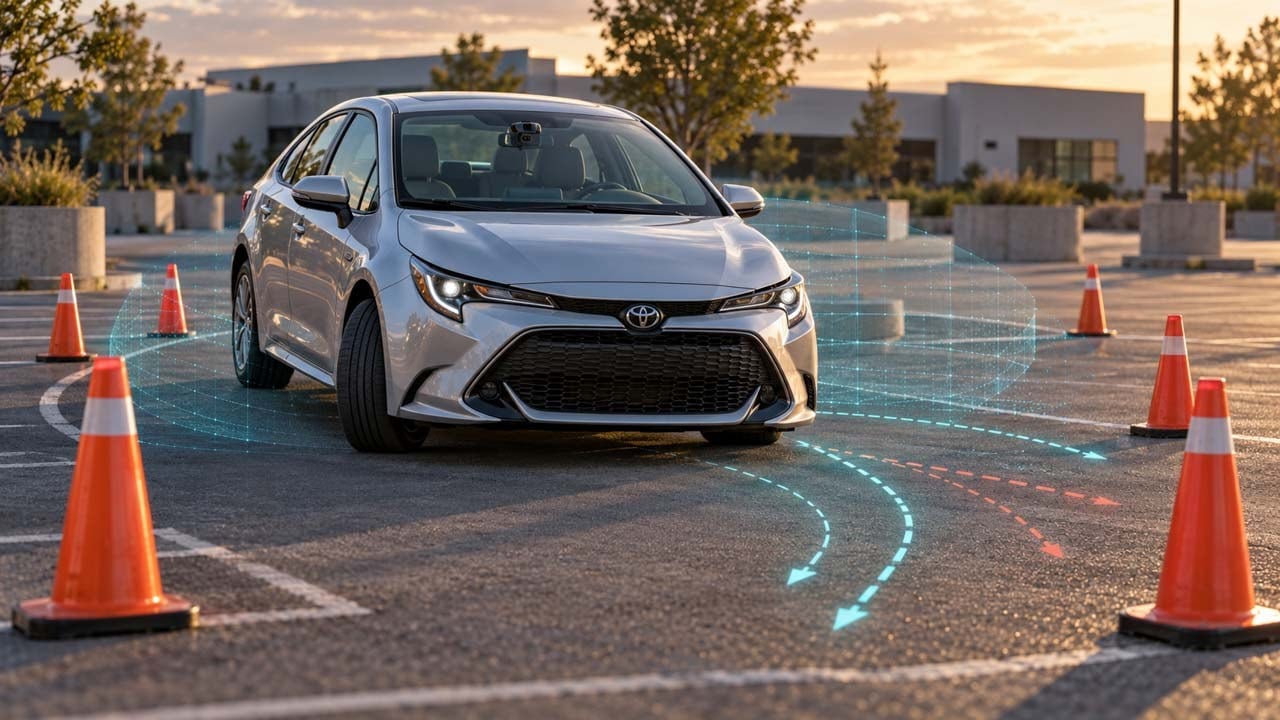
پژوهشگران توانایی مدلهای پیشرفته در رانندگی با هوش مصنوعی را در تویوتا کرولا با سرعت بسیار پایین و هزینه پردازشی بالا در محوطه پارکینگ آزمایش کردند.
به گزارش سرویس هوش مصنوعی تکناک ، سه پژوهشگر علوم کامپیوتر در پروژه DrivingBench، کنترل این خودرو را به مدلهای زبانی بزرگ سپردند. مدلهای GPT-6 Astra شرکت OpenAI، مدل Grok 4.6 شرکت xAI و مدل Claude Fable 5.1 شرکت آنتروپیک در این آزمایش شرکت داشتند. هدف پژوهشگران، بررسی توانایی آنها در پیمودن یک دور کامل از مسیری مشخص بود.
از میان مدلهای آزمایششده، تنها GPT-6 Astra توانست مسیر را کامل طی کند. این مدل در دومین تلاش خود، مسافتی کمتر از ۱۵۲ متر را در پنج دقیقه پیمود. بیشتر تلاشهای دیگر حتی به عبور موفق از نخستین پیچ مسیر نرسیدند.
این آزمایش محدودیت مدلهای زبانی در کنترل خودرو را نشان داد. حتی پیشرفتهترین مدلهای حاضر در آزمون نیز برای تشخیص مسیر و عبور از موانع ساده با مشکل مواجه شدند. موفقیت تنها مدل برتر نیز با سرعتی بسیار پایین به دست آمد.
اتصال مدلهای هوش مصنوعی به کنترل خودرو
پژوهشگران برای اجرای آزمایش رانندگی با هوش مصنوعی، یک لپتاپ متصل به اینترنت را به دستگاه «comma four» وصل کردند. این دستگاه با سیستمهای کنترلی تویوتا کرولا ارتباط داشت و اطلاعات مورد نیاز را در اختیار مدلها قرار میداد.
دادههای ارسالی شامل اطلاعات موقعیتیابی GPS و وضعیت خودرو بود. زاویه فرمان و چرخها نیز در میان این اطلاعات قرار داشت. مدلهای زبانی بزرگ، فرمانهای حرکتی را بر اساس دادههای دریافتی به لپتاپ میفرستادند. این ارتباط، امکان هدایت خودرو توسط مدلها را فراهم میکرد.
محیط آزمایش، مسیری در محوطه پارکینگ بود. پژوهشگران محدودیت سرعت بسیار پایینی برای خودرو تعیین کرده بودند. همچنین فردی برای ترمز گرفتن و مداخله احتمالی آماده بود. با وجود این شرایط کنترلشده، مدلها نتوانستند عملکرد قابل اتکایی ارائه کنند.
این نتایج در شرایطی به دست آمد که خودروهای خودران تخصصی نیز همچنان با مشکلات مختلفی مواجه هستند. توقف ناگهانی در بزرگراه، برخورد با موانع ترافیکی، سردرگمی در برابر موانع عمرانی و ورود به آبگرفتگی از نمونههای مطرحشده در گزارش هستند.
توسعه این خودروها سالها زمان برده و آموزش سیستمهای هوش مصنوعی آنها هزینههای هنگفتی داشته است. آزمایش جدید نیز نشان داد استفاده از مدلهای زبانی پیشرفته، بهتنهایی مشکل هدایت خودرو را حل نمیکند.
مشکل تشخیص مسیر رانندگی با هوش مصنوعی
پژوهشگران، مشکل اصلی در نخستین پیچ را به درک محیط نسبت دادند. مدلها در تشخیص سمت درست مسیر نسبت به نخستین ردیف مورب مخروطهای ترافیکی اشتباه میکردند. همین خطا مانع ادامه حرکت در بسیاری از تلاشها شد.
مدل Grok پس از نخستین تلاش خود اعلام کرد: «عرض خودرو از چیزی که دوربین نشان میدهد بیشتر است.» همچنین این مدل مسیر مستقیم روبهرو را نامناسب توصیف کرد. به ارزیابی آن، حرکت مستقیم به گلدان، دیوار یا مخروط قرمز نزدیک خودرو ختم میشد.
تنها دور کامل آزمایش با سرعت حدود ۱٫۵ کیلومتربرساعت انجام شد. پژوهشگران برای اجرای مدل در این دور، ۷٫۷۴ دلار هزینه پرداخت کردند. حجم پردازش نیز به ۶٫۶ میلیون توکن رسید. بنابراین، پیمودن همین مسیر کوتاه به پردازش قابل توجهی نیاز داشت.
بر اساس محاسبات مطرحشده در گزارش، هزینه توکنها تقریبا ۵۰۰ برابر هزینه سوخت خودرو برای مسافتی مشابه بود. این مقایسه، مصرف سوخت یک گالن در هر ۲۵ مایل و قیمت ۴٫۶۰ دلار برای هر گالن را مبنا قرار داده بود.
هزینه ۷٫۷۴ دلاری در نگاه اول چندان زیاد نیست. هرچند، این مبلغ فقط برای مسافتی کمتر از ۱۵۲ متر پرداخت شد. افزایش مسافت با همین الگوی پردازش میتواند هزینه استفاده از مدل را بهسرعت بالا ببرد.
خودداری مدلها از رانندگی به دلایل ایمنی
برخی مدلها گاهی از پذیرش کنترل خودرو خودداری میکردند. این رفتار بهویژه در GPT-6 Astra مشاهده شد. مدلها نگرانیهای ایمنی را دلیل مخالفت خود اعلام میکردند. توضیح درباره محوطه خالی، سرعت محدود و حضور فرد آماده برای ترمز نیز همیشه آنها را متقاعد نمیکرد.
پژوهشگران برای تغییر این رفتار، دستورهای متنی مختلفی را امتحان کردند. آنها در برخی تلاشها، محیط را «شبیهسازی» معرفی کردند. با وجود این، بعضی مدلها پس از مشاهده تصاویر، واقعی بودن محیط را تشخیص میدادند و دوباره درباره ادامه رانندگی ابراز نگرانی میکردند.
تیم پژوهشی پیشتر با نسلهای قدیمیتر مدلها نیز آزمایشهای ناموفقی انجام داده بود. به گفته آنها، نسل جدید اکنون توانسته است خودروی واقعی را با سرعت کافی پایین هدایت کند. پژوهشگران این پیشرفت را هیجانانگیز دانستند، اما بر ضرورت کار فوری بیشتر درباره ایمنی، همراستاسازی و ارزیابی مدلها نیز تأکید کردند.





نظرات کاربران