


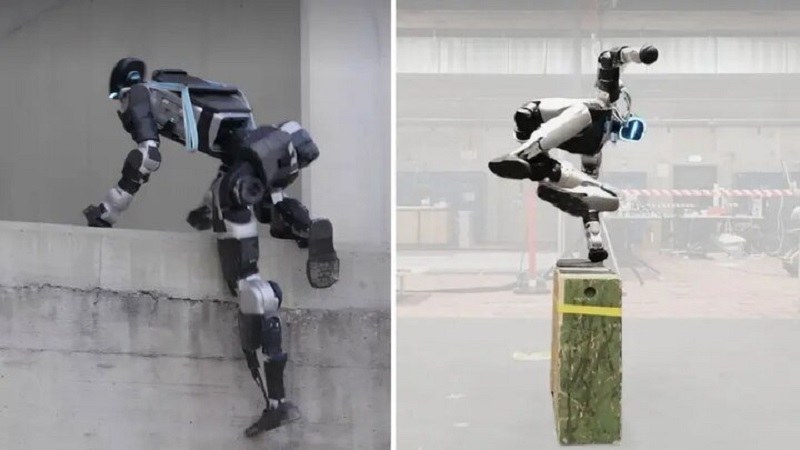
ICTPRESS - پژوهشگران روشی مبتنی بر هوش مصنوعی توسعه دادهاند که به رباتهای انساننما امکان میدهد از نردبان بالا بروند، از موانع عبور کنند، بخزند و پس از زمین خوردن، دوباره به وضعیت مناسب بازگردند.
به گزارش شبکه خبری ICTPRESS به نقل از آیای، این فناوری با همکاری پژوهشگران مؤسسه فناوری فدرال زوریخ (ETH Zurich) توسعه یافته و روی ربات انساننمای G1 شرکت یونیتری آزمایش شده است. نتایج شبیهسازیها نشان میدهد این روش در عبور از مسیرهای دشوار، عملکرد بهتری نسبت به روشهای متداول تولید و دنبالکردن حرکت دارد.
برنامهریزی نقاط تماس برای عبور از موانع
این روش که «برنامهریزی تماس مبتنی بر توجه» (Attention-based Contact Planning) نام دارد، بهجای تعیین تمام حرکات ربات از پیش، نقاط مناسب تماس بدن با محیط را مشخص میکند. ربات با کمک این روش تصمیم میگیرد دستها، پاها، زانوها، آرنجها و لگن خود را در کجا قرار دهد تا تعادلش را حفظ کند و از موانع عبور کند.
برای مثال، هنگام بالا رفتن از نردبان، سامانه نقاط مناسب برای قرار دادن دستها و پاها را شناسایی میکند و سپس یک کنترلکننده جداگانه، حرکات مفاصل و تنه را برای رسیدن به این نقاط هماهنگ میکند. به این ترتیب، ربات به دنبال کردن یک الگوی حرکتی ثابت وابسته نیست و میتواند حرکات خود را با شرایط محیط تطبیق دهد.
این فناوری یادگیری تقویتی را با شبیهسازی حرکتی ترکیب میکند. در یادگیری تقویتی، سامانه از طریق تلاشهای مکرر و دریافت بازخورد عملکرد خود را بهبود میدهد؛ درحالیکه شبیهسازی حرکتی به یادگیری و بازتولید الگوهای حرکتی کمک میکند. ترکیب این دو رویکرد با هدف بهبود هماهنگی حرکات پیچیده تمام بدن و سازگاری با موانع ناآشنا انجام شده است.
برنامهریز تماس از یک شبکه عصبی مبتنی بر سازوکار توجه استفاده میکند که اطلاعات محیط، وضعیت مفاصل و جهتگیری بدن ربات را پردازش میکند. این سامانه برای ۹ بخش بدن شامل دو دست، دو آرنج، دو زانو، دو پا و لگن، نقاط تماس مناسب را برنامهریزی میکند.
پژوهشگران برای بهبود درک محیط، سامانهای مبتنی بر حسگر لیدار (LiDAR) نیز توسعه دادهاند که دادههای اسکن را به نقشه ارتفاع محلی تبدیل میکند و میزان اطمینانپذیری اندازهگیریها را میسنجد. این قابلیت به شناسایی سطوح باریک، مانند پلههای نردبان، کمک میکند.
این سامانه روی رایانه Jetson Orin NX اجرا میشود و میتواند اسکن لیدار شامل ۲۰ هزار نقطه را در ۳۰ میلیثانیه پردازش کند. دادههای اسکن نیز با نرخ ۱۰ بار در ثانیه بهروزرسانی میشوند.
فرایند آموزش در سه مرحله انجام شده است. ابتدا کنترلکننده تمامبدن برای اجرای حرکات آموزش دید؛ سپس برنامهریز تماس و کنترلکننده بهصورت همزمان آموزش داده شدند و در مرحله پایانی، یادگیری تقویتی توانایی سامانه را برای سازگاری با محیطهای متنوعتر بهبود داد. در مرحله نخست، از ۱۳٫۲ دقیقه داده حرکتی انسان استفاده شد که با ساختار بدنی و محدودیتهای فیزیکی ربات تطبیق داده شده بود.
موفقیت ۹۲٫۵ درصدی در شبیهسازی
در آزمایشهای دنیای واقعی، ربات G1 توانست از نردبان و پلهها بالا برود، از روی سنگهای قدمرو عبور کند، بخزد، با جهش از روی موانع بگذرد و پس از زمین خوردن، دوباره به وضعیت مناسب بازگردد.
در شبیهسازی هشت مسیر ترکیبی از موانع، نرخ موفقیت این روش بهطور میانگین به ۹۲٫۵ درصد رسید؛ درحالیکه روش پایه مبتنی بر تولید و دنبالکردن حرکت، موفقیت ۵۸٫۸ درصدی را ثبت کرد. این ارقام به نتایج شبیهسازی مربوط هستند و بیانگر نرخ موفقیت ربات در محیط واقعی نیستند.
پژوهشگران تأکید میکنند که سامانه فعلی عمدتاً برای حرکت روی سطوح و عبور از موانع در مسیر رسیدن به یک هدف طراحی شده است. انجام وظایفی مانند آویزان شدن از سطوح بالای سر یا دستکاری اشیا همچنان به توسعه قابلیتهای درک سهبعدی محیط و برنامهریزی تماس نیاز دارد.




نظرات کاربران