


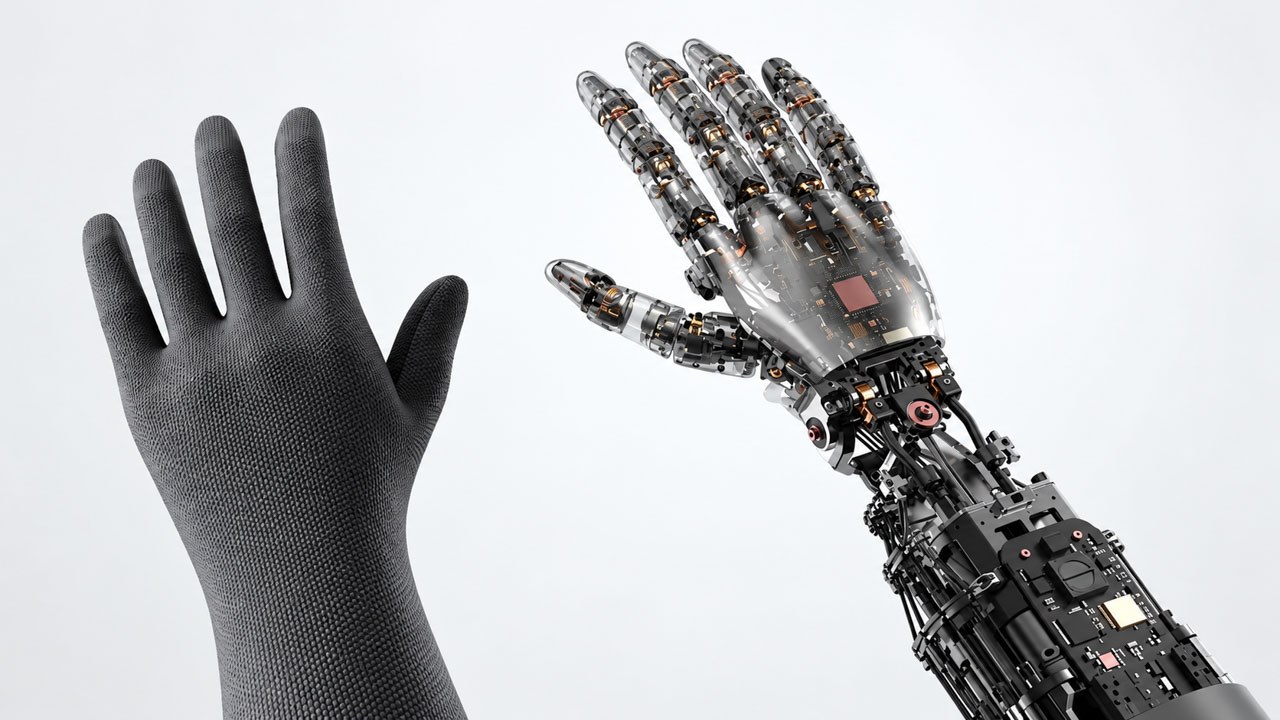
شرکت شیائومی از دست رباتیک جدیدی با ۲۶ موتور، ۲۱ درجه آزادی حرکت و ۱۵۰۰ حسگر لمسی برای انجام وظایف دقیق در خطوط تولید صنعتی رونمایی کرد.
به گزارش سرویس رباتیک تکناک ، این محصول میتواند حرکات پیچیده دست انسان را شبیهسازی کند و وظایف مختلفی را در محیطهای صنعتی انجام دهد. مهندسان این شرکت برای توسعه محصول، دادههای واقعی خطوط تولید خودرو را بررسی کردهاند تا عملکرد دستگاه با نیازهای عملی کارخانهها هماهنگ باشد.
طراحی بر پایه دادههای واقعی خطوط تولید خودرو
بخش تولید هوشمند شیائومی این دست رباتیک را با استفاده از اطلاعات جمعآوریشده از ۱۸۲۷ دستورالعمل عملیاتی استاندارد (SOP) توسعه داده است. این اطلاعات از مرکز آزمایش تولید خودروی شیائومی در مقیاس متوسط به دست آمدهاند و بخش مهمی از فعالیتهای دستی کارکنان کارخانه را شامل میشوند.
مجموعه دادههای مورد استفاده بیش از ۷۰ درصد عملیات دستی رایج را در ۱۶ مرحله اصلی تولید خودرو پوشش میدهد. تیم رباتیک شیائومی این دستورالعملها را با روشهای پردازش داده چندبعدی، از جمله دستهبندی، تقسیمبندی و تغییر جهت، تحلیل و اعتبارسنجی کرده است.
استفاده از اطلاعات واقعی تولید به مهندسان کمک کرده است تا ساختار مکانیکی و قابلیتهای حرکتی دست رباتیک را متناسب با وظایف صنعتی طراحی کنند. همچنین این رویکرد امکان بررسی نیازهای عملیاتی دستگاه را پیش از استفاده در محیط کارخانه فراهم کرده است.
سیستم محرک ترکیبی و ۱۵۰۰ حسگر لمسی پیشرفته
دست رباتیک جدید شیائومی از سیستم محرک ترکیبی استفاده میکند که ۲۶ موتور را با فناوری کنترل کشش تاندونها ترکیب کرده است. این ساختار امکان تنظیم دقیق نیروی گرفتن اجسام را فراهم میکند و قابلیت اطمینان دستگاه را افزایش میدهد.
مهندسان شیائومی سیستم خنککننده محصول را نیز بهینهسازی کردهاند تا دست رباتیک هنگام انجام فعالیتهای صنعتی، عملکرد پایداری داشته باشد. همچنین طراحی این سیستم، تعمیر و نگهداری تجهیزات را آسانتر میکند.
یکی از مهمترین ویژگیهای این محصول، استفاده از ۱۵۰۰ حسگر لمسی با تراکم بالا در سراسر دست رباتیک است. این حسگرها اطلاعات دقیقی درباره تماس انگشتان و کف دست با اجسام جمعآوری میکنند و بازخورد لازم را برای کنترل حرکات فراهم میسازند.
وضوح مکانی حسگرها در مفاصل انگشتان، بالشتکهای انگشت و بخشهای پایه آنها به یک میلیمتر میرسد. این میزان در کف دست دو میلیمتر است.
تراکم بالای حسگرها امکان تشخیص دقیقتر نقاط تماس و تحلیل نحوه گرفتن اجسام را فراهم میکند. همچنین این فناوری برای جمعآوری دادههای مشابه عملکرد دست انسان و شبیهسازی رفتار آن هنگام نگه داشتن اشیای مختلف کاربرد دارد.
شبیهسازی عملکرد دست رباتیک شیائومی در محیط صنعتی
مهندسان شیائومی برای ارزیابی عملکرد این محصول، مدلهای دیجیتالی ابزارها و قطعات واقعی کارخانه را ایجاد کردهاند. آنها با استفاده از این مدلها، نحوه گرفتن اجسام مختلف را از زاویههای گوناگون شبیهسازی کردهاند.
این آزمایشها به تیم توسعه کمک کرده است تا مهارت حرکتی، انعطافپذیری و قابلیت اطمینان دست رباتیک را هنگام کار با تجهیزات صنعتی بررسی کند. نتایج شبیهسازیها نیز برای هماهنگسازی طراحی محصول با نیازهای واقعی تولید مورد استفاده قرار گرفتهاند.
شیائومی در توسعه این دستگاه به ساختار ماژولار و قابلیت تعمیر و نگهداری توجه ویژهای داشته است. حسگرهای لمسی بهگونهای طراحی شدهاند که امکان تعویض مستقل آنها وجود داشته باشد. این ویژگی میتواند فرایند تعمیر و ارتقای دستگاه را سادهتر کند.
این شرکت پیشتر روی فناوری دستکشهای لمسی فعالیت کرده بود و اکنون از تجربیات خود برای توسعه سیستمهای پیشرفتهتر جمعآوری دادههای لمسی استفاده میکند. طراحی حسگرها بر اساس ساختار آناتومیک دست انسان انجام شده است تا تحلیل اطلاعات لمسی با دقت بیشتری صورت گیرد.
پروژه جدید شیائومی بخشی از تلاشهای این شرکت برای توسعه فناوریهای رباتیک و استفاده از آنها در محیطهای تولید انعطافپذیر محسوب میشود.
با وجود معرفی رسمی این محصول، شیائومی هنوز اطلاعاتی درباره زمان استقرار آن در خطوط تولید، قیمت احتمالی یا برنامه عرضه تجاری منتشر نکرده است.




نظرات کاربران